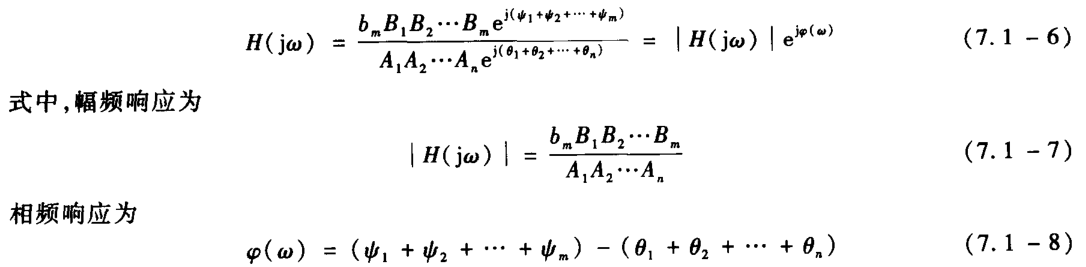信号与系统

目录


连续系统时域分析

解微分方程求响应

零状态和零输入

一个微分方程描述的系统:

y″+ay′+by=f(t)

可以得到关于yzi, yzs的两个方程:

(零输入)yzi″+ayzi′+byzi=0
(零状态)yzs″+ayzs′+byzs=f(0+)

关于参数:

yzs(0−)=0yzi(0+)=yzi(0−)=y(0−)

其中yzs(0+)需要由输入判断响应y(t)中的冲激然后结合yzs(0−)计算得出。


冲激和阶跃

以下情况:

f(t)→System→y(t)y″+ay′+by=g(f(t))

有以下解法:

y1″+ay1′+by1=δ(t)h(t)=g(y1(t))

其中求y1(t)即求输入为δ(t)的零状态响应;

阶跃响应同理,或用冲激响应求:

g(t)=∫0th(t)dt=h(t)∗ε(t)


返回顶端( ̄︶ ̄)↗

离散系统时域分析

解差分方程求响应

如以下差分方程:

y(k)+ay(k−1)+by(k−2)=f(k)

零输入和零状态:

求零输入响应即求齐次解,和微分方程类似,但基本因子由eλx为等比数列λk. 零状态响应同理。

Tip:一般求全解会给出k<0时刻的初始值,由此可以迭代出方程初始值,若已知初始值,则可能需要计算yzs和yzi的值,此时先算yzs得到k≥0时的yzi,结合k<0时yzs=0可得yzi.

冲激和阶跃响应:

冲激和阶跃序列再k=0时刻输入系统,所以有:

y(−1)=y(−2)=...=0

利用k<0时的值,可以迭代出k≥0时的初值,从而计算参数,得出响应函数。

  1. 冲激响应求的是零状态响应,但冲激可看作注入状态。

    求出齐次解,然后以δ(t)作输入求迭代出初值求参数。

  2. 阶跃响应可设特解为常数,代入方程求特解:y(k)=y(k−1)=A;ε(k)=1

  3. 冲激与阶跃序列的关系:

    δ(k)=ε(k)−ε(k−1)h(k)=g(k)−g(k−1)g(k)=∑i=−∞kh(i)


总结

  1. 求yzs就列yzs的方程,求yzi就列yzi的方程.

  2. 冲激响应列齐次方程,求参数代入f(∼)=δ(∼)。


返回顶端( ̄︶ ̄)↗

连续系统频域分析

小知识点

  1. 正交函数集:利用不同函数积的积分为0,函数自乘的积分不为0的性质验证。

  2. 帕塞瓦尔定理:时域能量等于频域能量;能量:E=∫T2T2f2(t)dt. 功率:P=ET

    帕塞瓦尔等式(常用于三角式或傅里叶级数形式信号算功率):

    P=1T∫T2T2f2(t)dt=(A02)2+∑n=1∞(12An2)=(基波/2)2+2(谐波幅度/2)2=∑n=1∞|Fn|2=各项平方的和

    帕塞瓦尔方程/能量方程(计算题常见):

    E=∫−∞∞f2(t)dt=12π∫−∞∞|F(ω)|2dω
  3.  


傅里叶级数

函数正交分解原理

将函数f(t)正交分解,如分解一个向量:

a→i=⟨A→,e→i⟩⟨e→i,e→i⟩

e→i为正交基之一,a→i为A→在该正交基投影,也即对应的系数,函数正交分解可以类比,点乘类比周期内积分(记忆方法):

fi(t)=∫−T2T2f(t)⋅e(t)dt∫−T2T2e2(t)dt∫−T2T2e2(t)dt=T2e(t)=cos(nΩt) or sin(nΩt)

以上,得到傅里叶系数,系数与正交基相乘求和得到傅里叶级数:

f(t)=∑n=0∞∫−T2T2f(t)⋅e(t)dtT2⋅e(t)e(t)={cos(nΩt)n=0,1... or{sin(nΩt)n=1,2...

傅里叶级数频率分量判断

首先剔除直流项

奇函数只含sin项,偶函数只含cos项;

奇谐只含奇数项,偶谐只含偶数项;

以上3种搭配;

奇谐和偶谐:移动半周期重合为偶谐,移动半周期取反重合为奇谐;


指数型傅里叶级数

指数型傅里叶级数可以理解为两个来源:

  1. 将函数以复指数函数集展开,得到的就是指数型傅里叶级数;

  2. 将三角函数型傅里叶级数中的同频sin,cos函数合并为cos(nΩt+φ),然后使用欧拉公式(cosθ=ejθ+e−jθ2)将cos转化为指数型,便得到了指数型傅里叶级数。

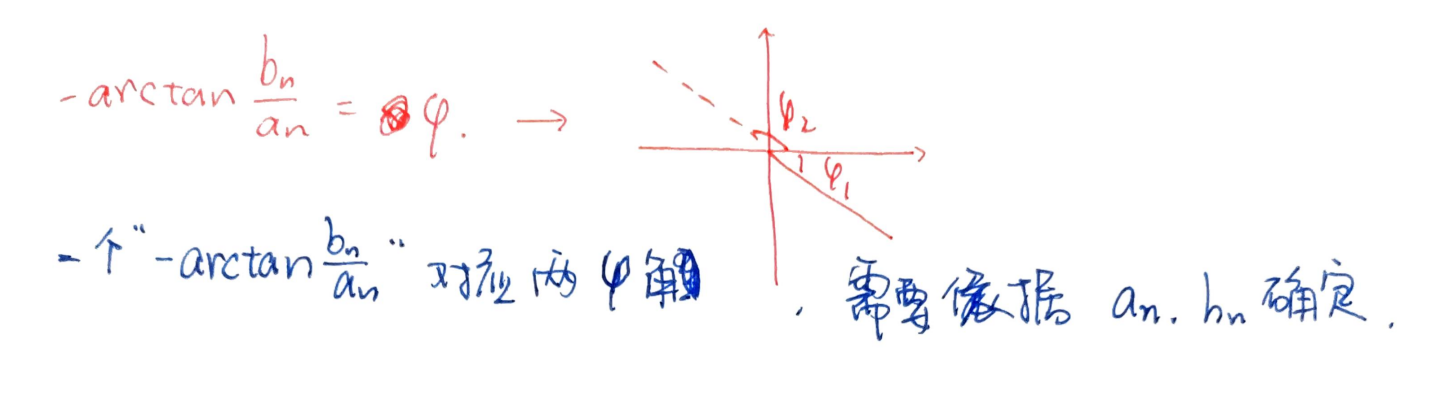
指数型傅里叶级数可以画出图像,即一个双边幅频谱和相频谱。关于相角φ需要用复数中求辐角的方法:

arg z→∈[−π,π]φ=−arctanbnan∈[−π2,π2]

由于范围不同,所以由公式计算的结果需要通过an,bn的符号判断得出正确的辐角;

image-20231016203531440


傅里叶变换

傅里叶变换的推导

对于指数型傅里叶级数:

f(t)=∑n=−∞∞FnejnΩtFn=∫−T2T2f(t)⋅e−jnΩtdt[∫−T2T2ejnΩt⋅e−jnΩtdt]=T

周期拉长到∞,则频率被微分,幅度乘T倍补偿得到频谱密度函数,而不再表示频谱幅度。需要知道的是,傅里叶变换是由傅里叶系数Fn推导的!

F(jω)=limT→∞FnT

傅里叶变换的复数特性

傅里叶变换后的复数形式理解:

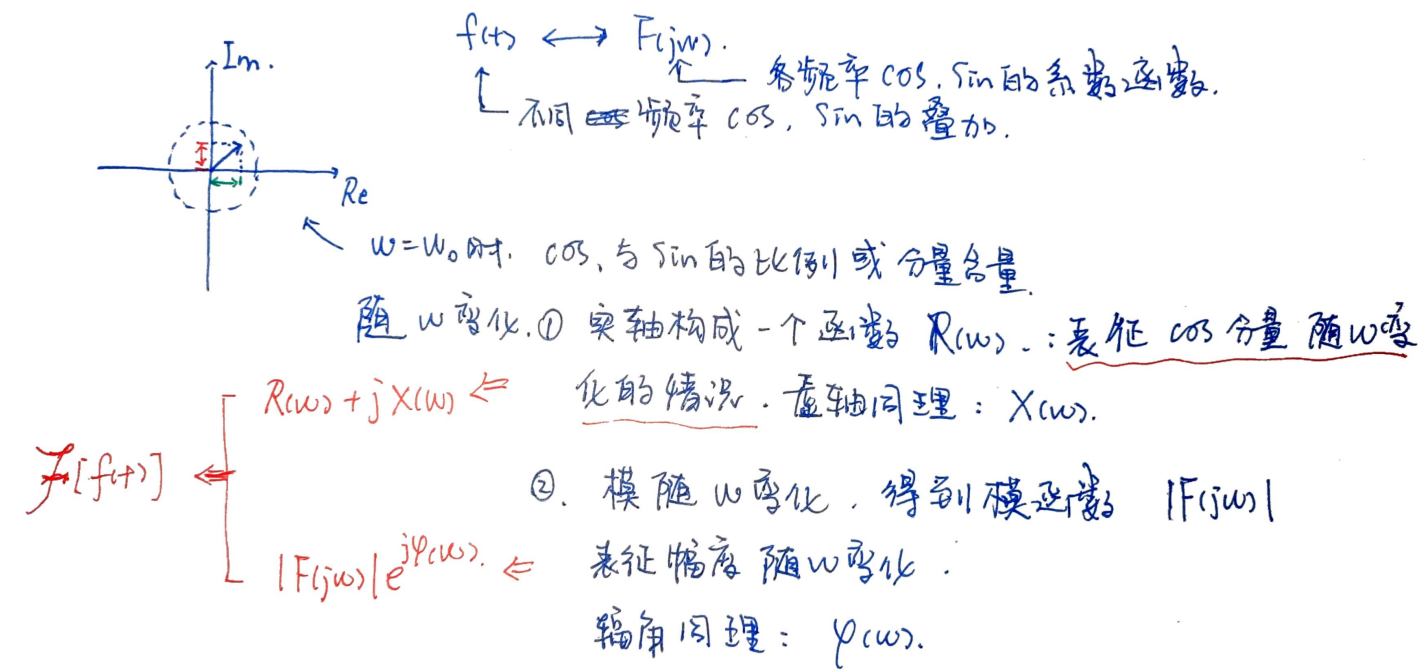
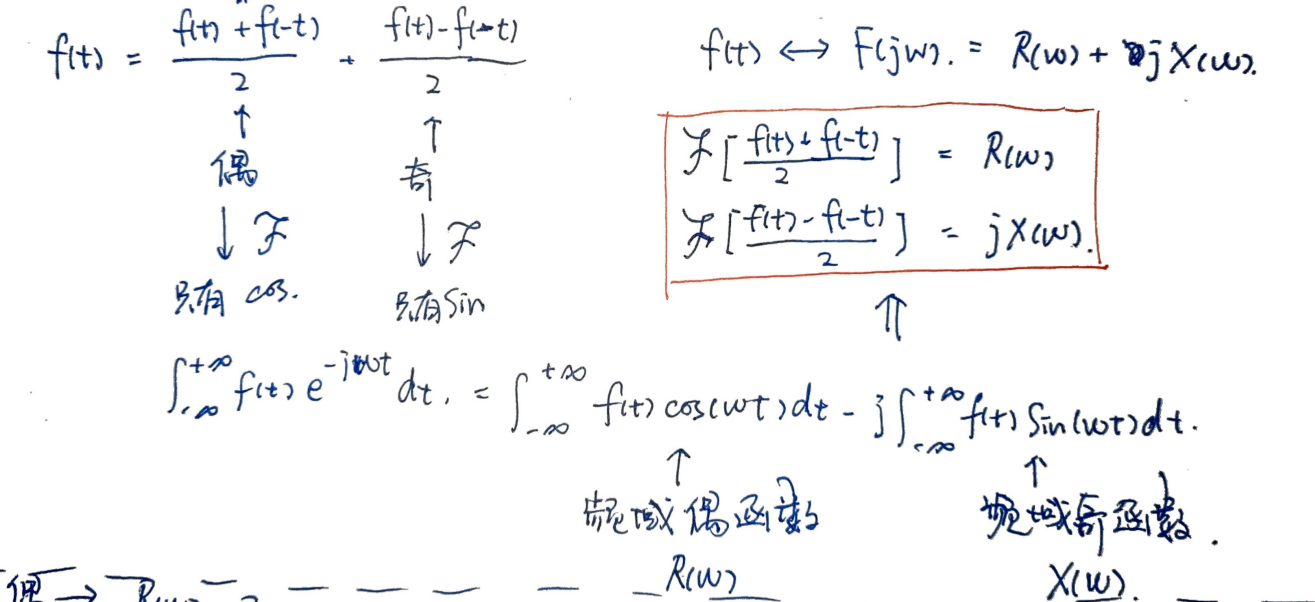
F[f(t)]=|F(jω)|ejφ(ω)=R(ω)+jX(ω)

理解如下:

Q1:傅氏变换后的实部和虚部有啥意义? 傅氏变换的思想就来自于高等数学里面的三角级数展开,高等数学里面的级数展开理论是:对于有限区间上的有限信号,都可以展开成以一系列不同正弦和余弦函数的叠加(就是用不同频率的正余弦信号分量叠加就得到了该原始信号)。傅氏变换后得到的复数,实部就代表该频率下的余弦信号分量,虚部就代表该频率下的正弦信号分量。

Q2:复数的模和相位有啥意义? 傅氏变换后得到的复数的模就是该频率下对应的正弦信号的振幅和余弦信号的振幅的绝对值的平方在开根。相位的意义就是该模乘以这个相位角的余弦值就得到了该频率下的余弦信号的振幅,乘以正弦值就得到了该频率下的正弦信号的振幅。


原文链接

解释如下:

image-20231017200858065

image-20231017200811553

即F[f(t)]的复数含义可以在复平面上进行理解,即关于ω的不同函数形式。


傅里叶变换性质

Fourier Transform的九大性质:

线性奇偶不讲;

F(jt)↔2πf(−ω);

f(at)↔1|a|F(jωa),时域展宽,幅频压缩;


时域(t−t0)频域乘e−jωt0,频域(ω−ω0)时域乘ejω0t;

时域微分频域乘jω,频域微分时域乘−jt;

积分初值π倍函数零点冲激;

时域卷积频域乘;

PS

  1. F总是对应2πf.

通过性质可以助记常用傅里叶变换对:

基本变换对:

时域频域
δ(t)1
gτ(t)τSa(ωτ2)
cos(ω0t)π[δ(ω+ω0)+δ(ω−ω0)]
sin(ω0t)πj[δ(ω+ω0)−δ(ω−ω0)]
e−αtε(t)1jω+α
ε(t)δ(t)时域积分,频域/jω+...
sgn(t)F[ε(t)−ε(−t)]
1/πtj sgn(−ω)

PS:

cos(ω0t)和sin(ω0t)可以看作在复平面两个方向的单点冲激;


傅里叶变换对称性和反傅氏变换的运用

傅里叶变换的对称性:

f(t)↔F(jω)F(jt)↔2πf(−ω)

关于该性质的运用,本质是两个函数形式的寻找,即f和F;步骤如下:

  1. 确定题目中的函数形式,是f还是F?

  2. 通过将t换为ω或是将ω换为t,将题中函数化为f(t)或F(jω)形式,便于看出对应的傅里叶变换或反变换,找出对应的F或是f后参照上面的两个公式对换一下系数和变量符号即可。


希尔伯特变换-Hilbert Transform

有一系统,其特性为:

h(t)=1πtH(ω)={−j,ω≥0j,ω<0

则易知该系统为一移相器,正频率移相−90°,信号通过该系统即进行了一次希尔伯特变换;

同时有希尔伯特反变换:

h(t)=−1πtH(ω)={j,ω≥0−j,ω<0

即一个正频率移相90°的移相器。

性质

  1. 正交变换,由于90°移相,输入信号与输出信号正交;

  2. 因果信号的傅里叶变换实部与虚部构成希尔伯特变换对。


周期函数的傅里叶变换

对于周期函数:

f(t)=∑n=0∞Fnejωt,ω=nΩ

其中Fn是常数,于是直接傅里叶变换,即求∑F[Cejωt].


关于共轭对称性

什么是实函数:实函数即不带复数的函数,或只将实数映射为实数的函数(不严谨表述);

什么是函数的共轭:比较超纲,不谈。

共轭对称性的公式描述:

f(t)↔FF(jω)f∗(t)↔FF∗(−jω)

如果f(t)为实函数,显然,实数的共轭还是自己本身,所以对实信号:

F(jω)=F∗(−jω)

共轭的东西有个特性,两者相乘等于模平方即:

F(jω)⋅F∗(−jω)=|F(jω)|2


返回顶端( ̄︶ ̄)↗


时域抽样与频域抽样

时域抽样,频域周期延拓,频域抽样,时域周期延拓

∑n=−∞∞f(t)δ(t−nT)=1T∑n=−∞∞F(ω−n2πT)∑n=−∞∞F(jω)δ(ω−nω0)=1ω0∑n=−∞∞f(t−n2πω0)


连续系统S域分析

Laplace变换

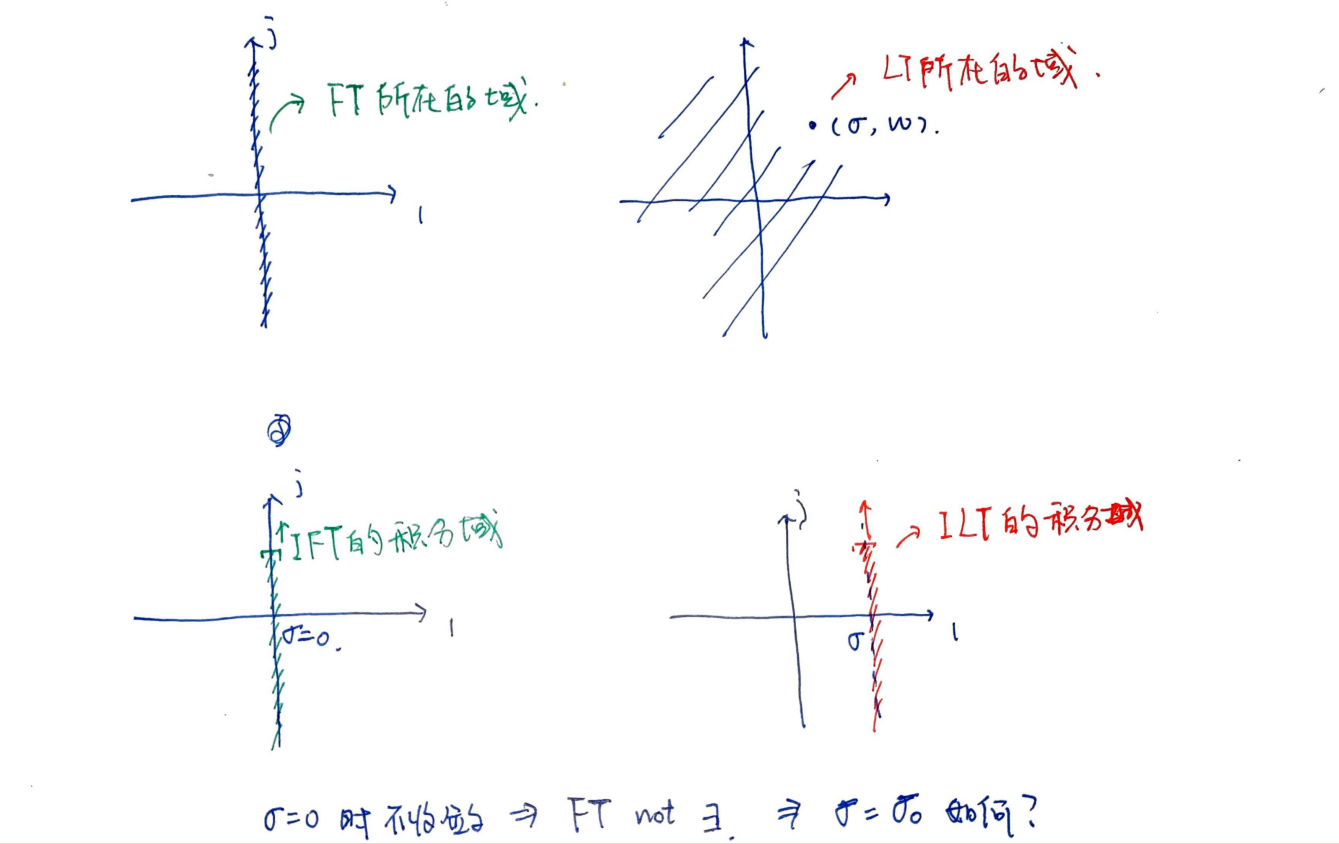
S域与频域的区别

image-20231026172007884

单边和双边拉普拉斯变换

反变换一致:L−1[F(s)]=12πj∫σ−j∞σ+j∞F(s)estds


Laplace变换性质

同Fourier变换对比:

FL注
(t−t0)↔ e−jωt0,ejω0t↔(ω−ω0)e−st0,es0t时移收敛域不变,频移收敛域移动
f(at)↔1|a|F(jωa),时域展宽,幅频压缩;f(at)↔1|a|F(sa) 
时域微分频域乘jω,频域微分时域乘−jt时域微分频域乘s,频域微分时域乘−t 
时域卷积频域乘;时域卷积同,无s域卷积 
积分初值π倍函数零点冲激;时域积分s域除s,无频域积分 
F(jt)↔2πf(−ω)s域不对称 
 f(0+)=sF(s)|s=∞f(∞)=sF(s)|s=0初值终值定理
 fT(t)↔F(s)/(1−e−sT) 


单边拉氏变换和双边拉氏变换的区别

  1.  


Laplace逆变换

一个像函数形式如下:

F(x)=B(x)A(x)

其中B(x)=0解出零点,A(x)=0解出极点;求L−1主要是对其进行因式分解,F(x)主要有几种形式:

  1. 极点全为单实根;

  2. 极点含共轭单根;

  3. 极点含重实根;

  4. 极点含复重根;

首先是最基本的因式分解法:

法一:常用于直接解实根

Ki=(s−si)F(s)|s=si=B(si)A′(si)

共轭复根

共轭复根的逆变换导出式:

F(s)=|K1|ejθs+α−jβ+|K1|e−jθs+α+jβ↔2|Ki|e−αtcos(βt+θ)ε(t)=f(t)

N重根

有n重实根就将重根和单根分离,重根的部分将重根依次降阶写成n个分式:

K(s−s0)n=K1(s−s0)n+K2(s−s0)n−1...+Kn(s−s0)

复重根同理。其中,K的计算按以下规则(重根的系数):

K1i=1(i−1)!di−1dsi−1[(s−s1)rF(s)]|s=s1

公式分三部分:阶乘,求导和基本的乘极点,逆变换则需要使用到:

L[tnε(t)]=n!sn+1


返回顶端( ̄︶ ̄)↗


离散系统Z变换

对f(t)冲激取样,进行拉普拉斯变换之后使z=esT得到离散信号的Z变换。

f(kT)↔∑k=−∞∞f(kT)z−k=F(z)

单边z变换:Z[f(k)ε(k)]

ROC的解释:

由于z=esT=e(a+jb)T=eT⋅ea(cosb+jsinb);

不考虑T,首先虚轴经变换将蜷缩为一个圆,半径大小由a+jb中的ea决定,所以最后是个喇叭形;

01_拉氏变换s平面__z变换z平面可视化效果_s_plane_to_z_plane_ 00_00_00-00_00_30

素材视频源


Z变换求零输入响应

z变换求零状态响应直接求即可,但是遇到要求零输入响应或者全响应的情况,只能用单边z变换。即:

f(k−m)=z−mF(z)+∑k=0m−1f(k−m)z−kf(k+m)=zmF(z)−∑k=0m−1f(k)zm−k

即对不该有的那一段求z变换,该加上加上,该减掉减掉;

记忆:f(k−m)有m个延迟,需要有m个值被加上,如有f(0),k−m=0⇒k=m⇒z−k=z−m,所以要加上的这一项为z−mf(0),如此这般;f(k+m)逻辑同。


三大变换关系

拉氏变换到傅氏变换

首先看象函数在虚轴收不收敛

  1. 收敛,直接s=jω

  2. 不收敛,无频响函数

  3. 临界收敛,因式分解,将虚轴上的极点分离,转回时域再傅里叶变换,(如果是多个非重根)可得到:

    F(s)=Fa(s)+∑i=1NKis−jωi↔F(s)|s=jω+∑i=1NKiπδ(ω−ωi)

    如果是重根,那么根据思路直接推;


Z变换与拉氏傅氏变换

从Z变换可以求频率响应:z=ejω

从z变换到拉普拉斯变换:z=esT;T为采样周期


双边拉氏变换和Z变换

由双边拉氏变换表易知,同一象函数的双边逆变换即单边逆变换的表达式对ε(t)中的t取反再整体加负号,收敛域符号取反;

双边Z变换与拉氏相似,同一象函数的双边逆变换即单边逆变换的表达式对ε(k)中的k变为−k−1再整体加负号,收敛域符号取反;


系统函数

直接化简

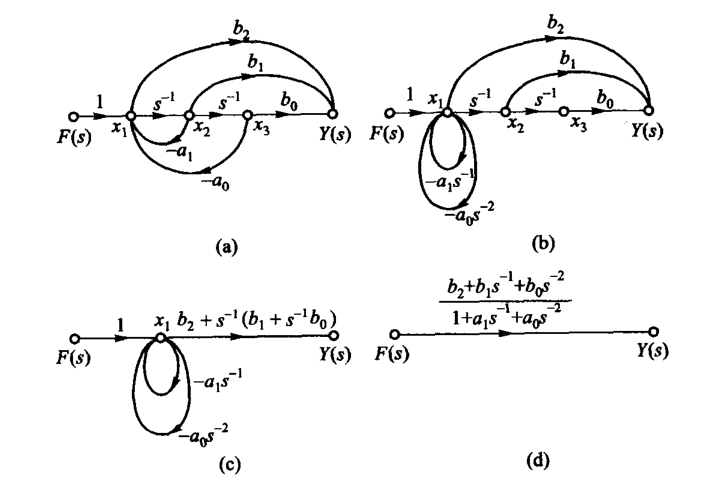
如图,直接将支路按照串并联规则化简,最后消除自环;

image-20231112115212614

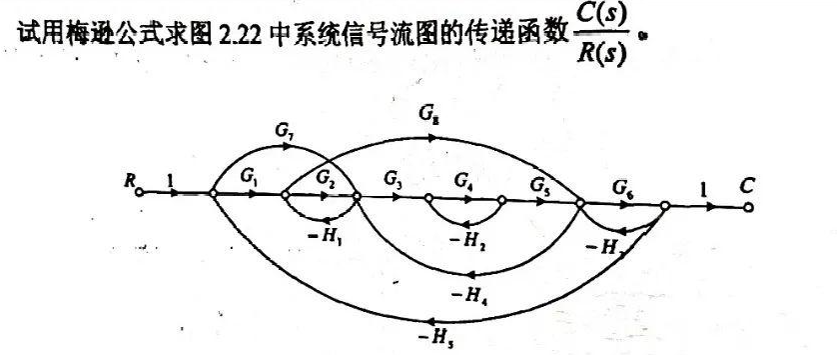
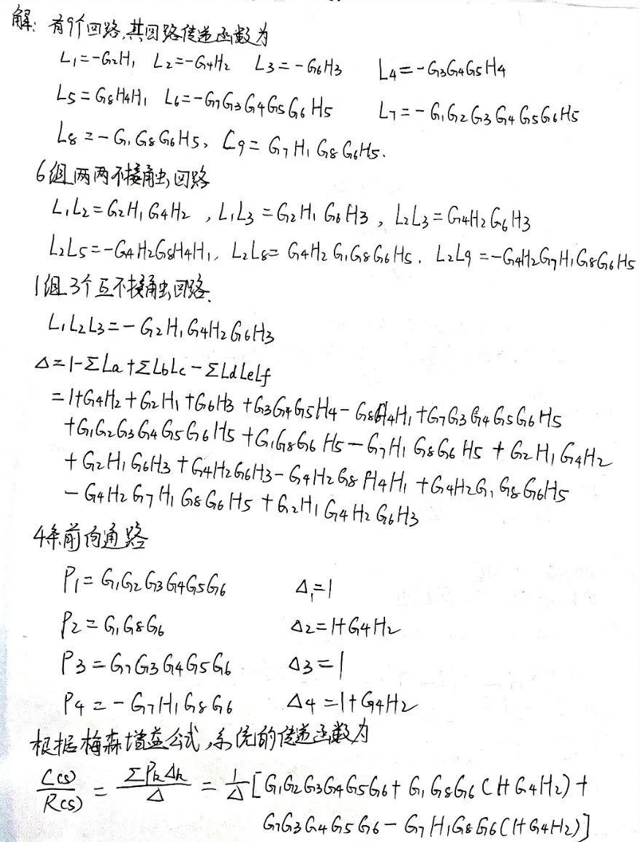
梅森增益公式

H=∑PiΔiΔΔ=1−∑Lj+∑LmLn−∑LpLqLr+...

分母为(1−相接触的回路增益和+不接触的两回路增益积之和−不接触的三...),分子为前向通路增益和与通路不接触的子图的特征行列式(即分母形式的东西)之积的和;

[注意]

前向通路:信号输入,顺着箭头走,每个节点只经过一次,到达输出的通路;

子图的行列式:某个前向通路的子图就是,将该前向通路连线带点拿掉,余下的图;然后对这个图求特征行列式;

环路:即字面意思;


依次可由H(s)画出信号流图,也可由流图解出H(s);

PS:一个H(s)过于复杂时可以尝试拆分成多个进行串(H1(s)H2(s)...)并联(H1(s)+H2(s)...)实现。


稳定性分析

一般直接极点全负判断就行,如果算不出所有极点,则:

  1. an如果有正又有负,直接不稳定;

  2. 如果an只有部分奇次项或部分偶次项,直接不稳定;

还是不行,用判据,如下:


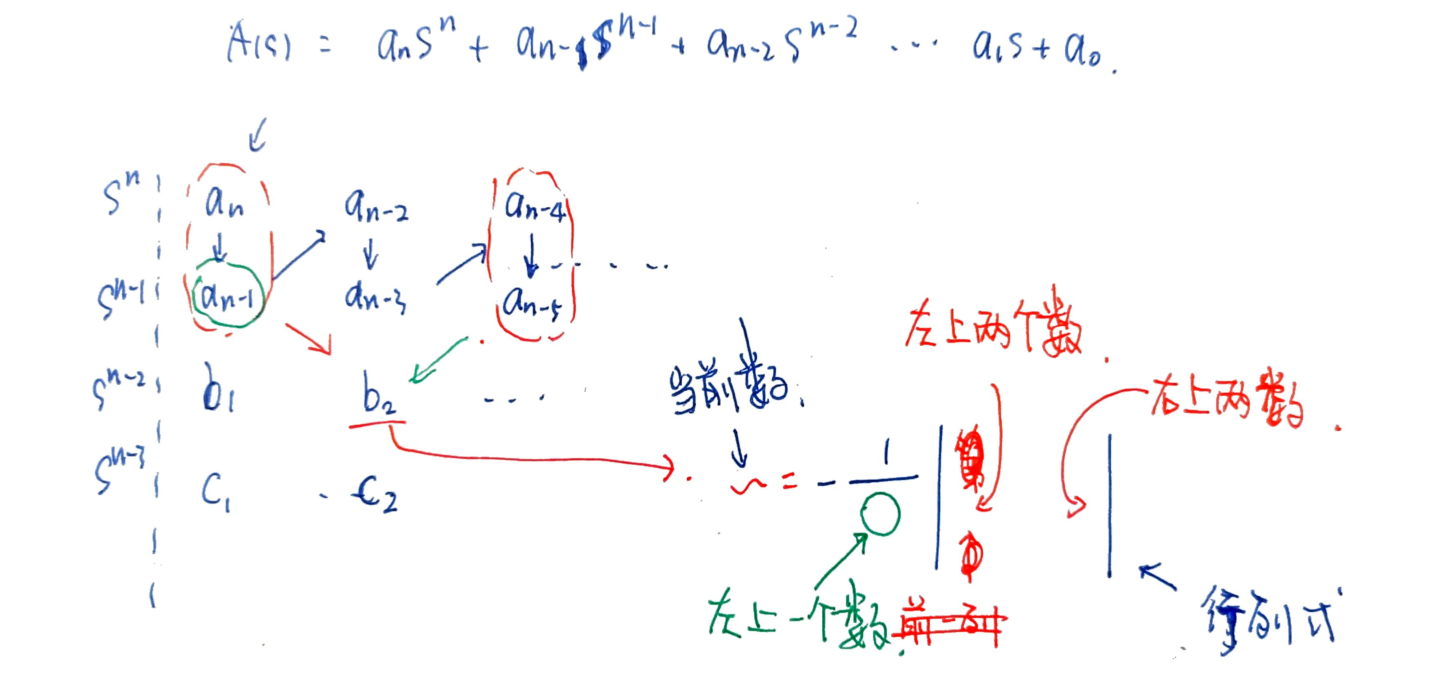
罗斯阵列 - 时域判断


image-20231215163949308

注意点

  1. 如果遇到0,当作无穷小继续算;

  2. 如果一行全是0,拿上一行作系数写A(s)求导(n个数写n-1阶A(s));

结论:第一列有正又有负,则不稳定


朱里准则 - 离散判断

不搞,作以下变换将罗斯判据判极点是否小于0映射为极点是否在单位圆内:

因果:z=λ+1λ−1;反因果:z=λ−1λ+1;再对A(λ)用罗斯阵列;


系统零极点分析

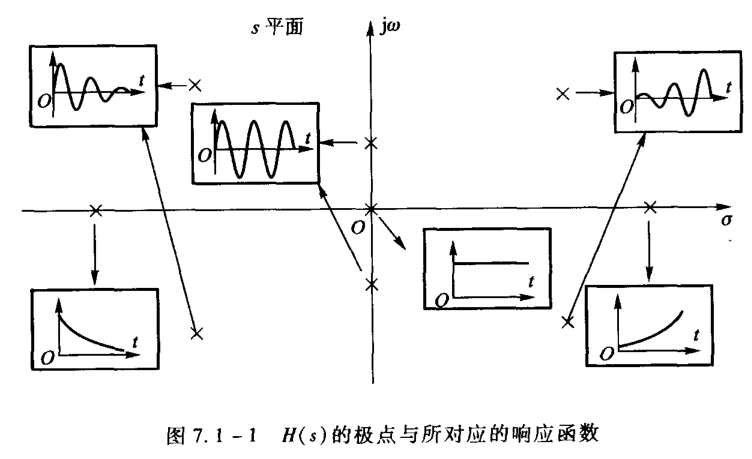
系统零极点对系统的影响:

系统零极点与信号

image-20231208161433823

零极点与幅频相频响应

image-20231208161346637

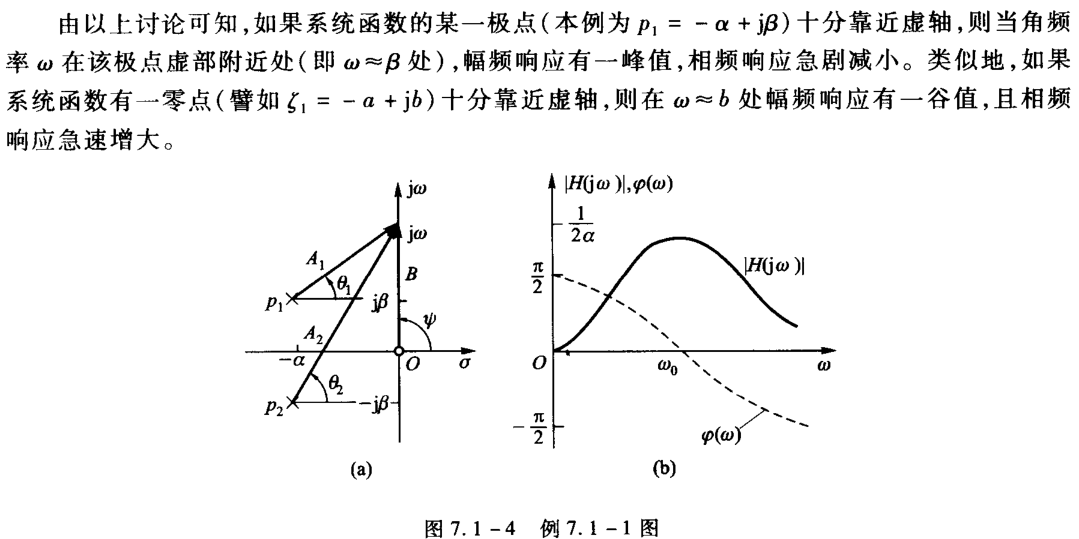
极点,零点与幅频

image-20231208161653945


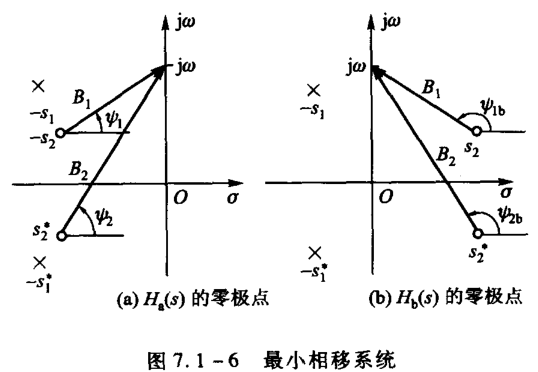
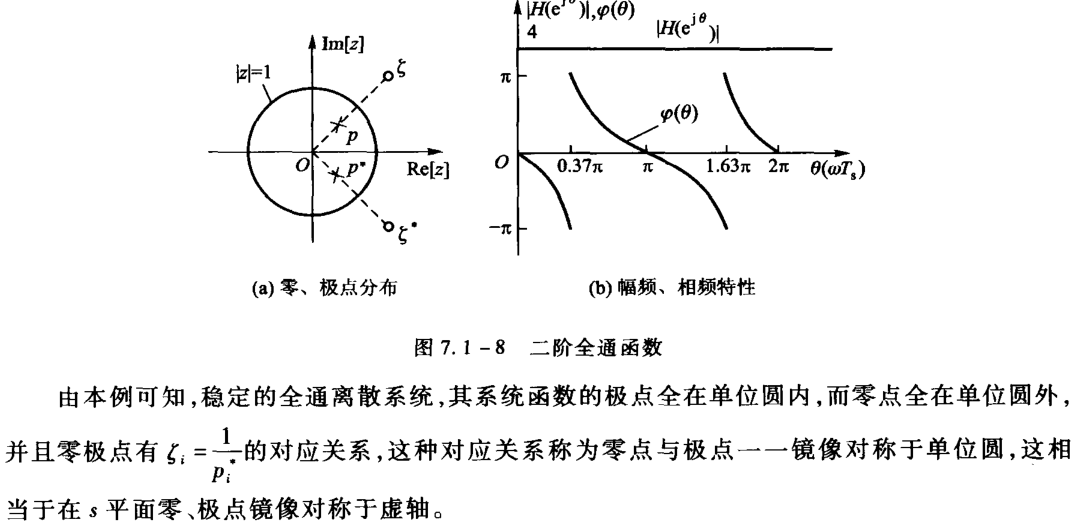
全通系统,最小相移系统,零极点与相频

image-20231208163246191

image-20231208162119077

image-20231208162231013


image-20231208162833527


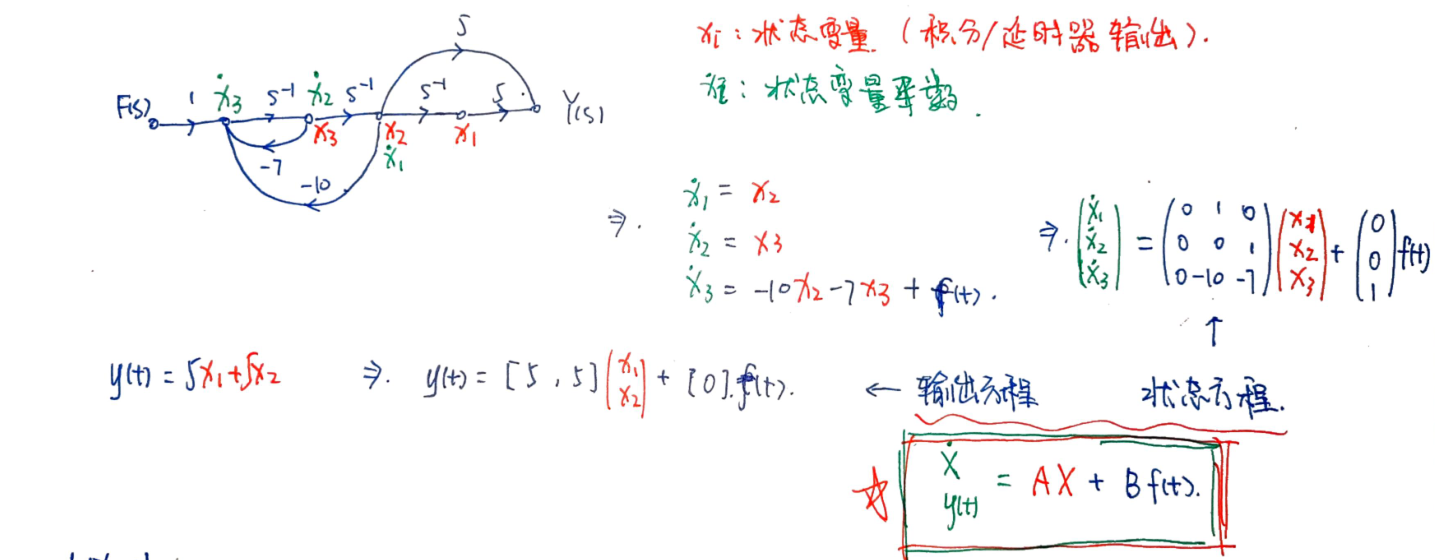
状态方程

系统函数到状态方程

image-20231215153050612


电路到状态方程

取独立动态元件的特性电气参数uc,iL为状态变量,独立源Us, Is为输入;

解电路,将uc′, iL′用uc, iL, Us, Is表示


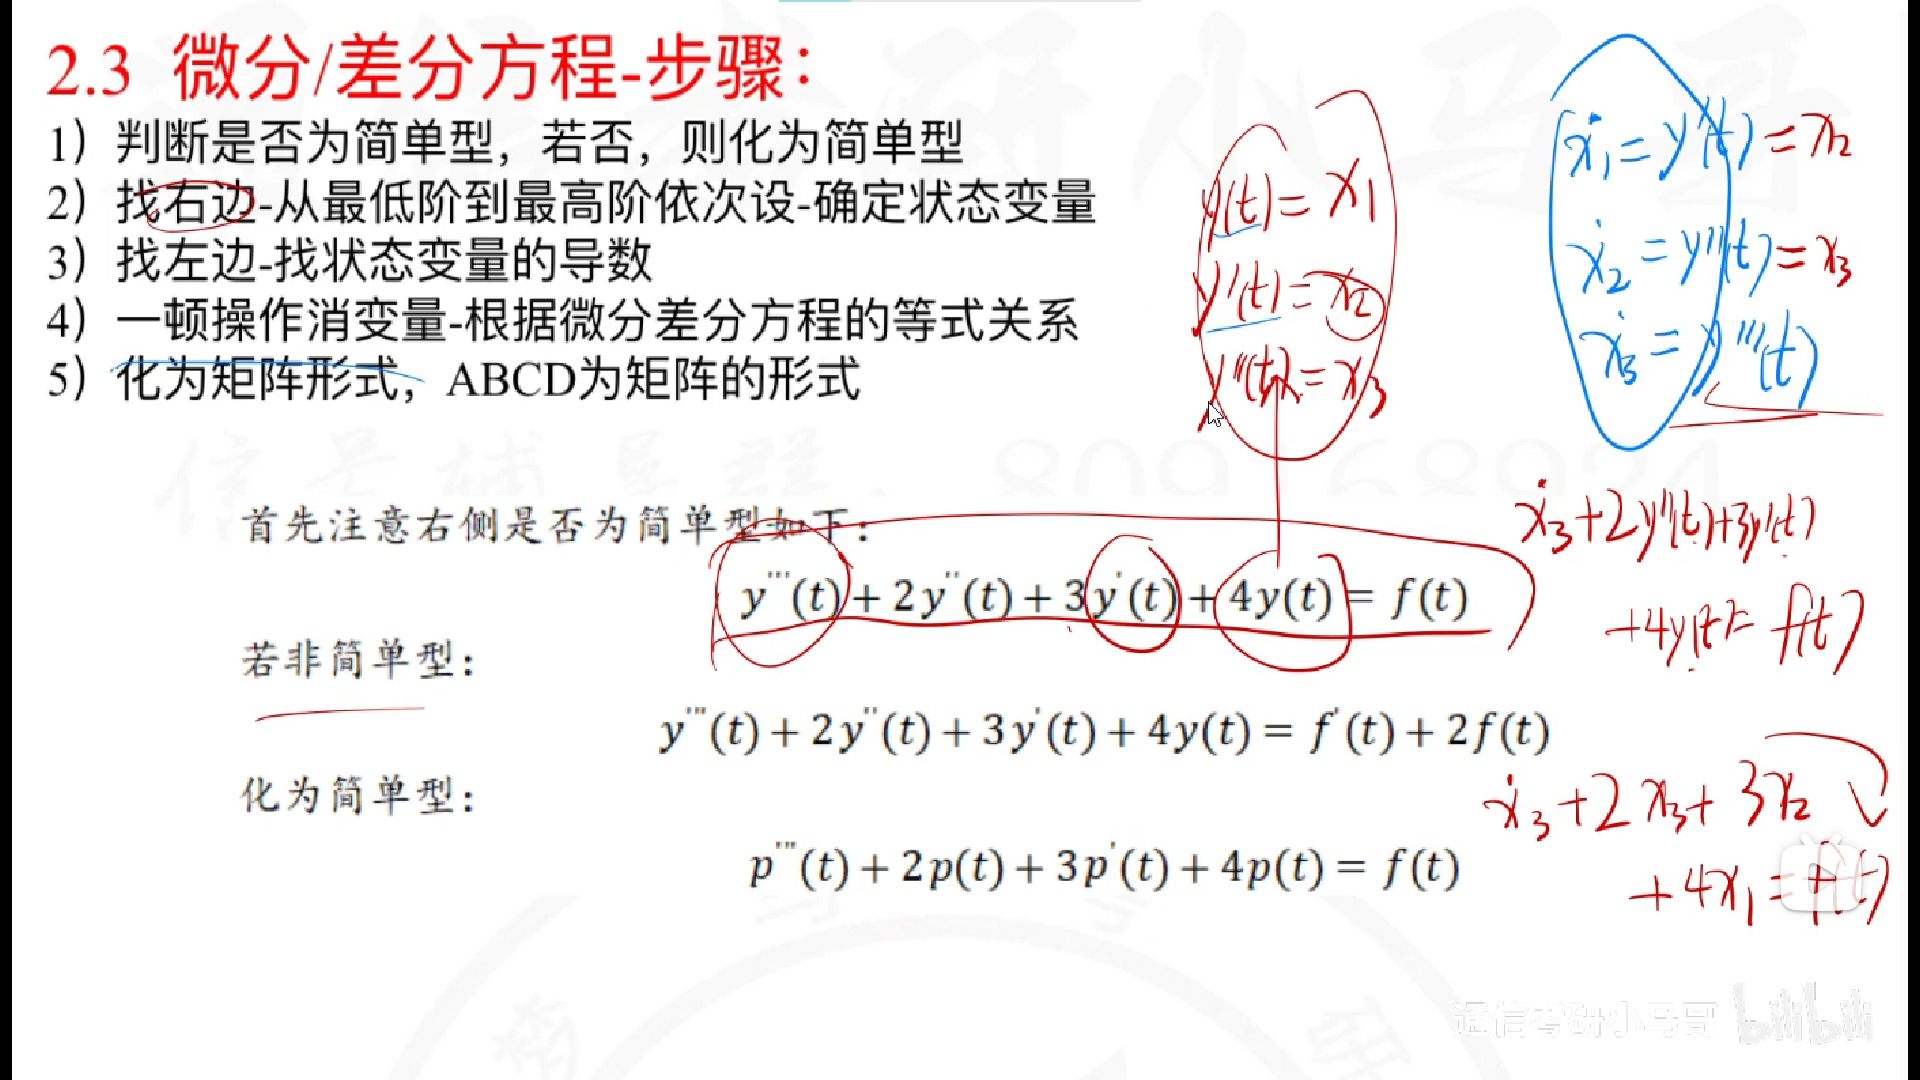
微分/差分方程到状态方程

image-20231215154230725


一些要点

零散知识点

  1. ε(t1)−ε(t2)函数构成门时,两端有值,是闭区间选择

  2. 系统的判定:

    • 线性:af1(t)+bf2(t)→ay1(t)+by2(t)⇒线性

    • 时不变:f(t−t0)→y(t−t0)⇒时不变

  3. y(t)中的跳变由ε(t)产生,由y′(t)中的δ(t)产生。

  4. δ(x):δ(at)=1|a|δ(t);δ(ak)=δ(k).

  5. 信号的时移,反折,伸缩都是对于单个t来讲的,反折和伸缩都会改变t的系数,所以建议在t系数还是1时先进行平移变换,反折和伸缩就随意;

  6. 拉氏变换带共轭复根时普通方法分离实根,式子减掉实部分后再将复根凑成三角型

  7. 时变判断只改f(t),如f(t)→f(t−t0),y(t)=f(t)ε(t)→f(t−t0)ε(t)≠f(t−t0)ε(t−t0)=y(t−t0);

  8. 系统零极点到系统函数需要补上一个k,即H(s)=kB(s)A(s);


系统的输入与响应

响应描述
零输入响应只含齐次解,初始状态产生的响应
零状态响应含齐次解和特解,输入信号产生响应
自由相应只含齐次解且齐次解就是自由响应,由系统本身(齐次形式)决定
强迫响应只含特解且特解就是强迫响应,由输入信号形式(如指数型,三角型...)决定
暂态响应逐渐衰减的响应
稳态响应保持稳定的响应

[注]

系统的极点由系统本身决定,即特征方程的解;系统的零点由输入信号决定;

y(t)=∑Cieλit+y∗(t)

其中,系统初始状态可以决定一些参数C,输入信号可以决定一些C,但是λ由系统本身绝对掌控(极点),y∗(t)由输入信号掌控(零点相关)。


返回顶端( ̄︶ ̄)↗


附录

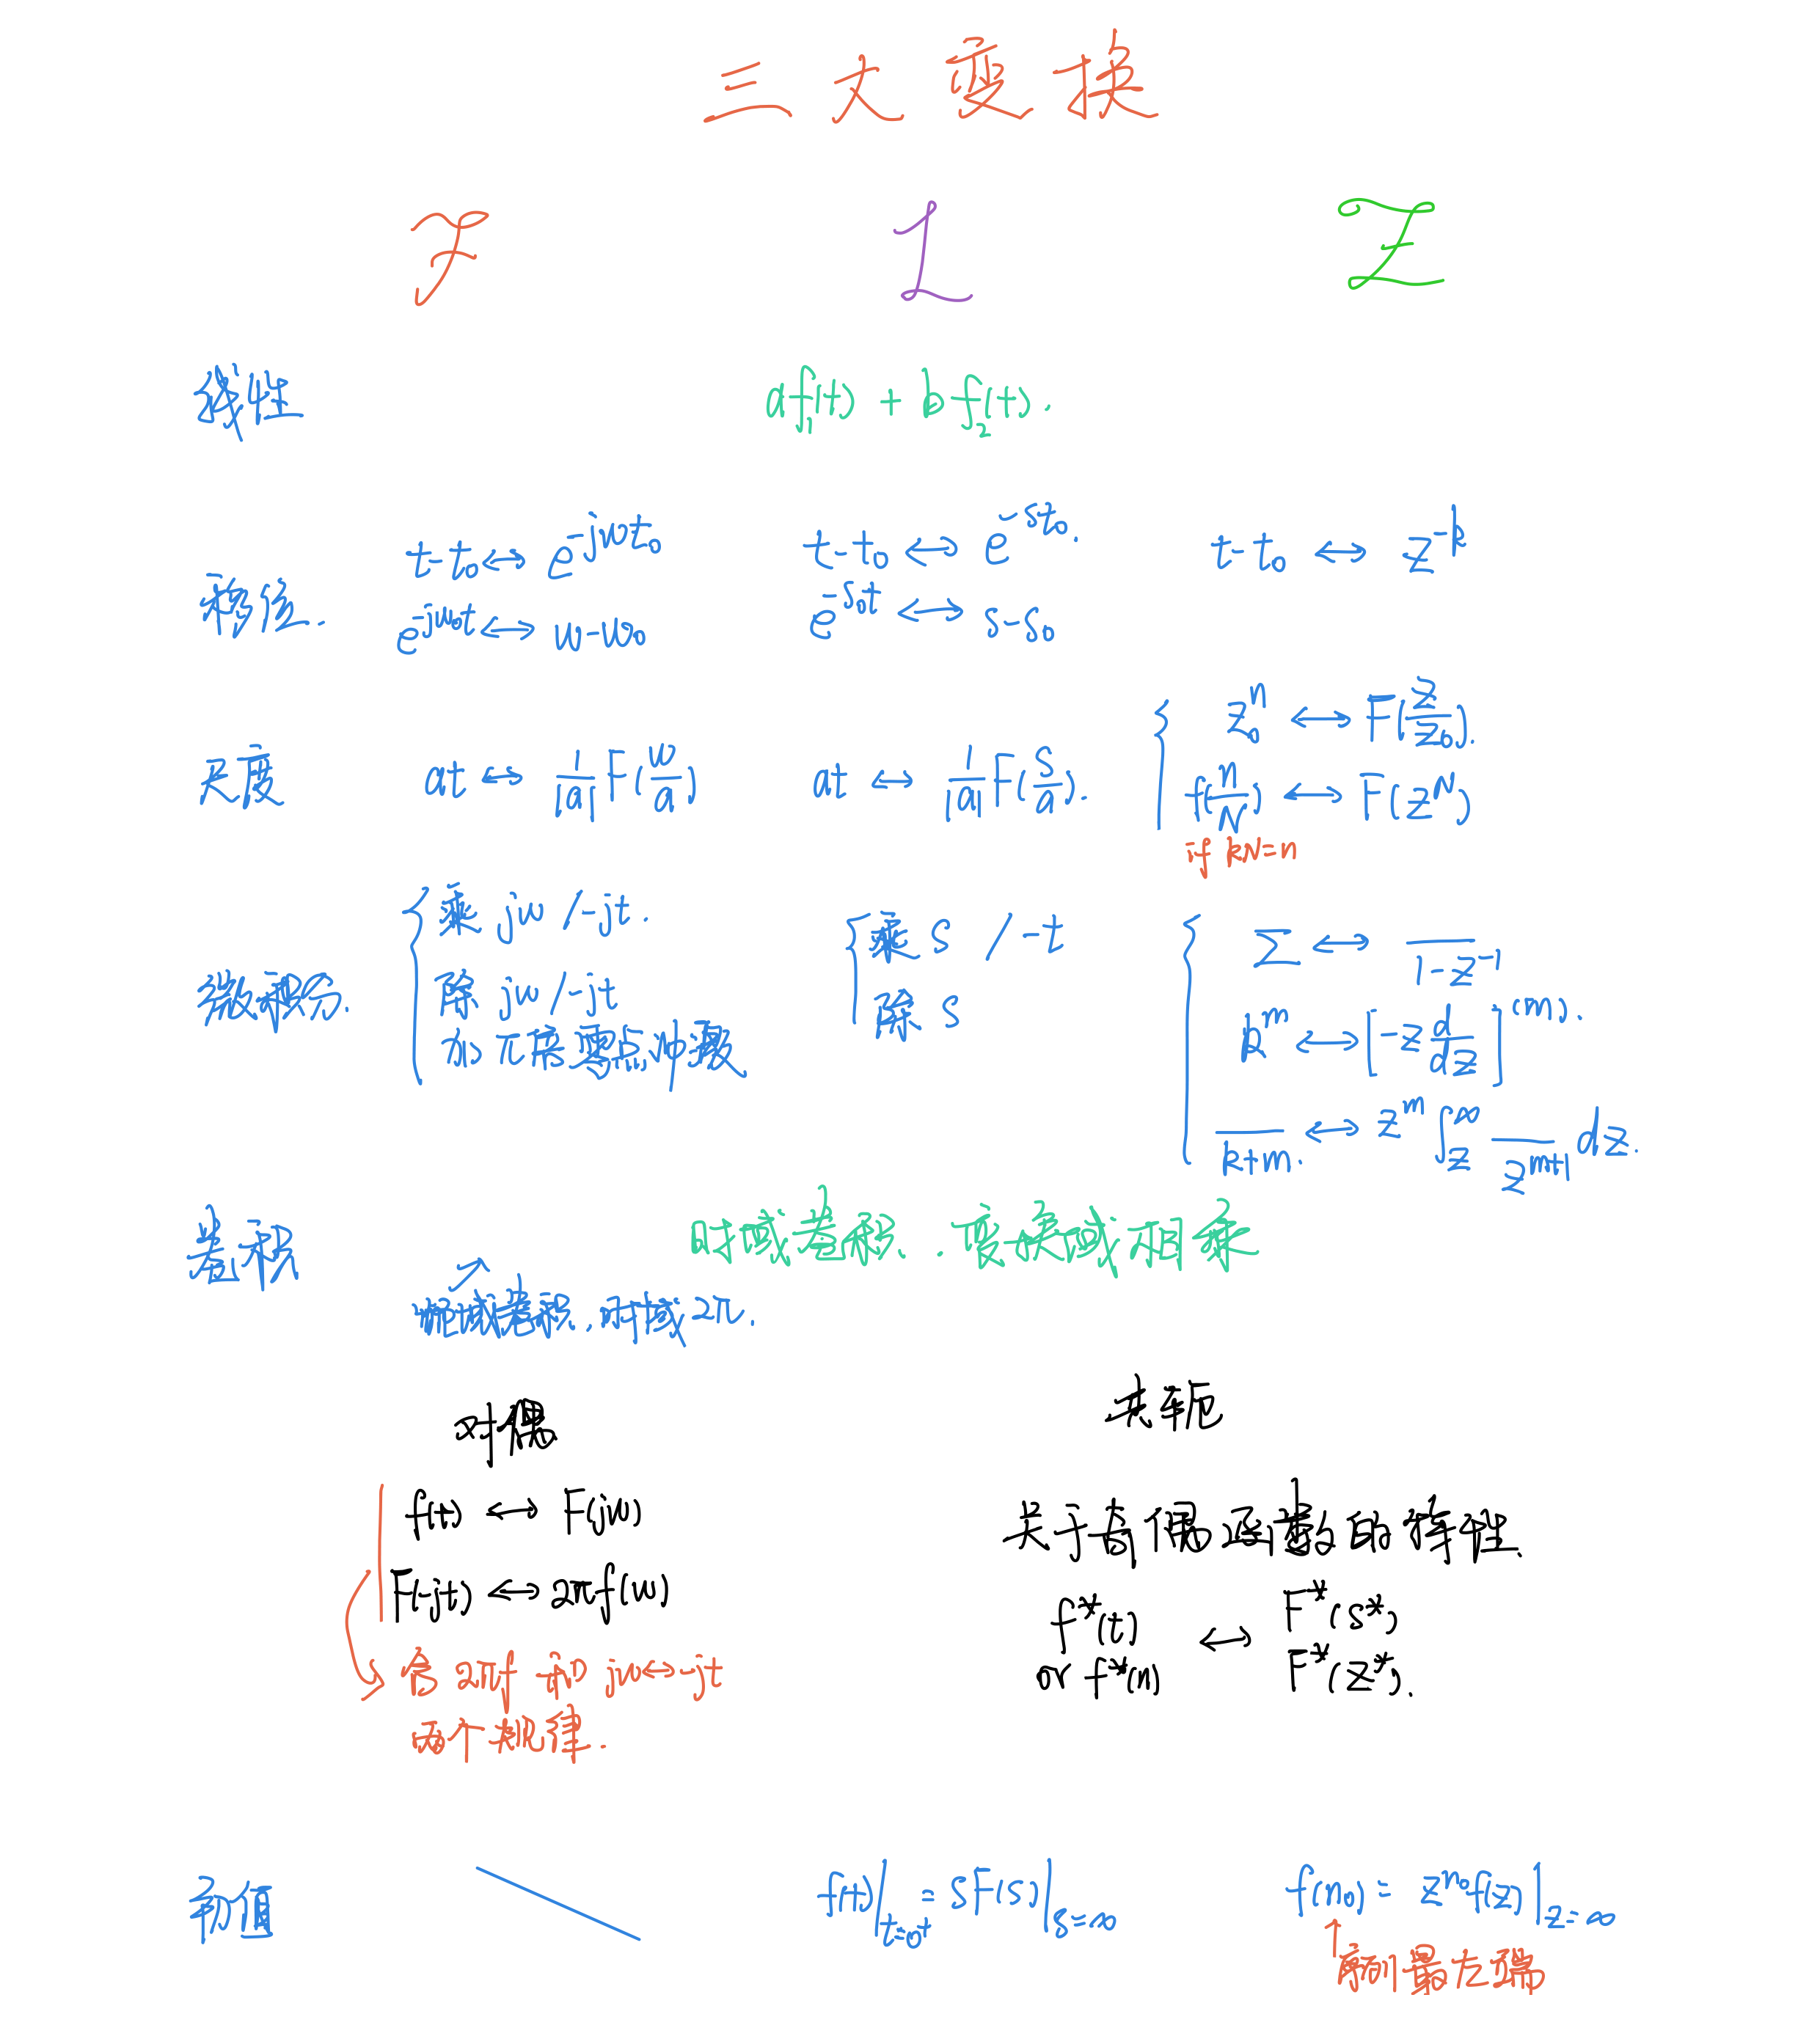
#1_信号三大变换助记

三大变换-page-1

[注意] 其中Z变换移位中写的是双边z变换的移位性质,单边是:

f(k−m)=z−mF(z)+∑k=0m−1f(k−m)z−kf(k+m)=zmF(z)−∑k=0m−1f(k)zm−k

即对不该有的那一段求z变换,该加上加上,该减掉减掉;

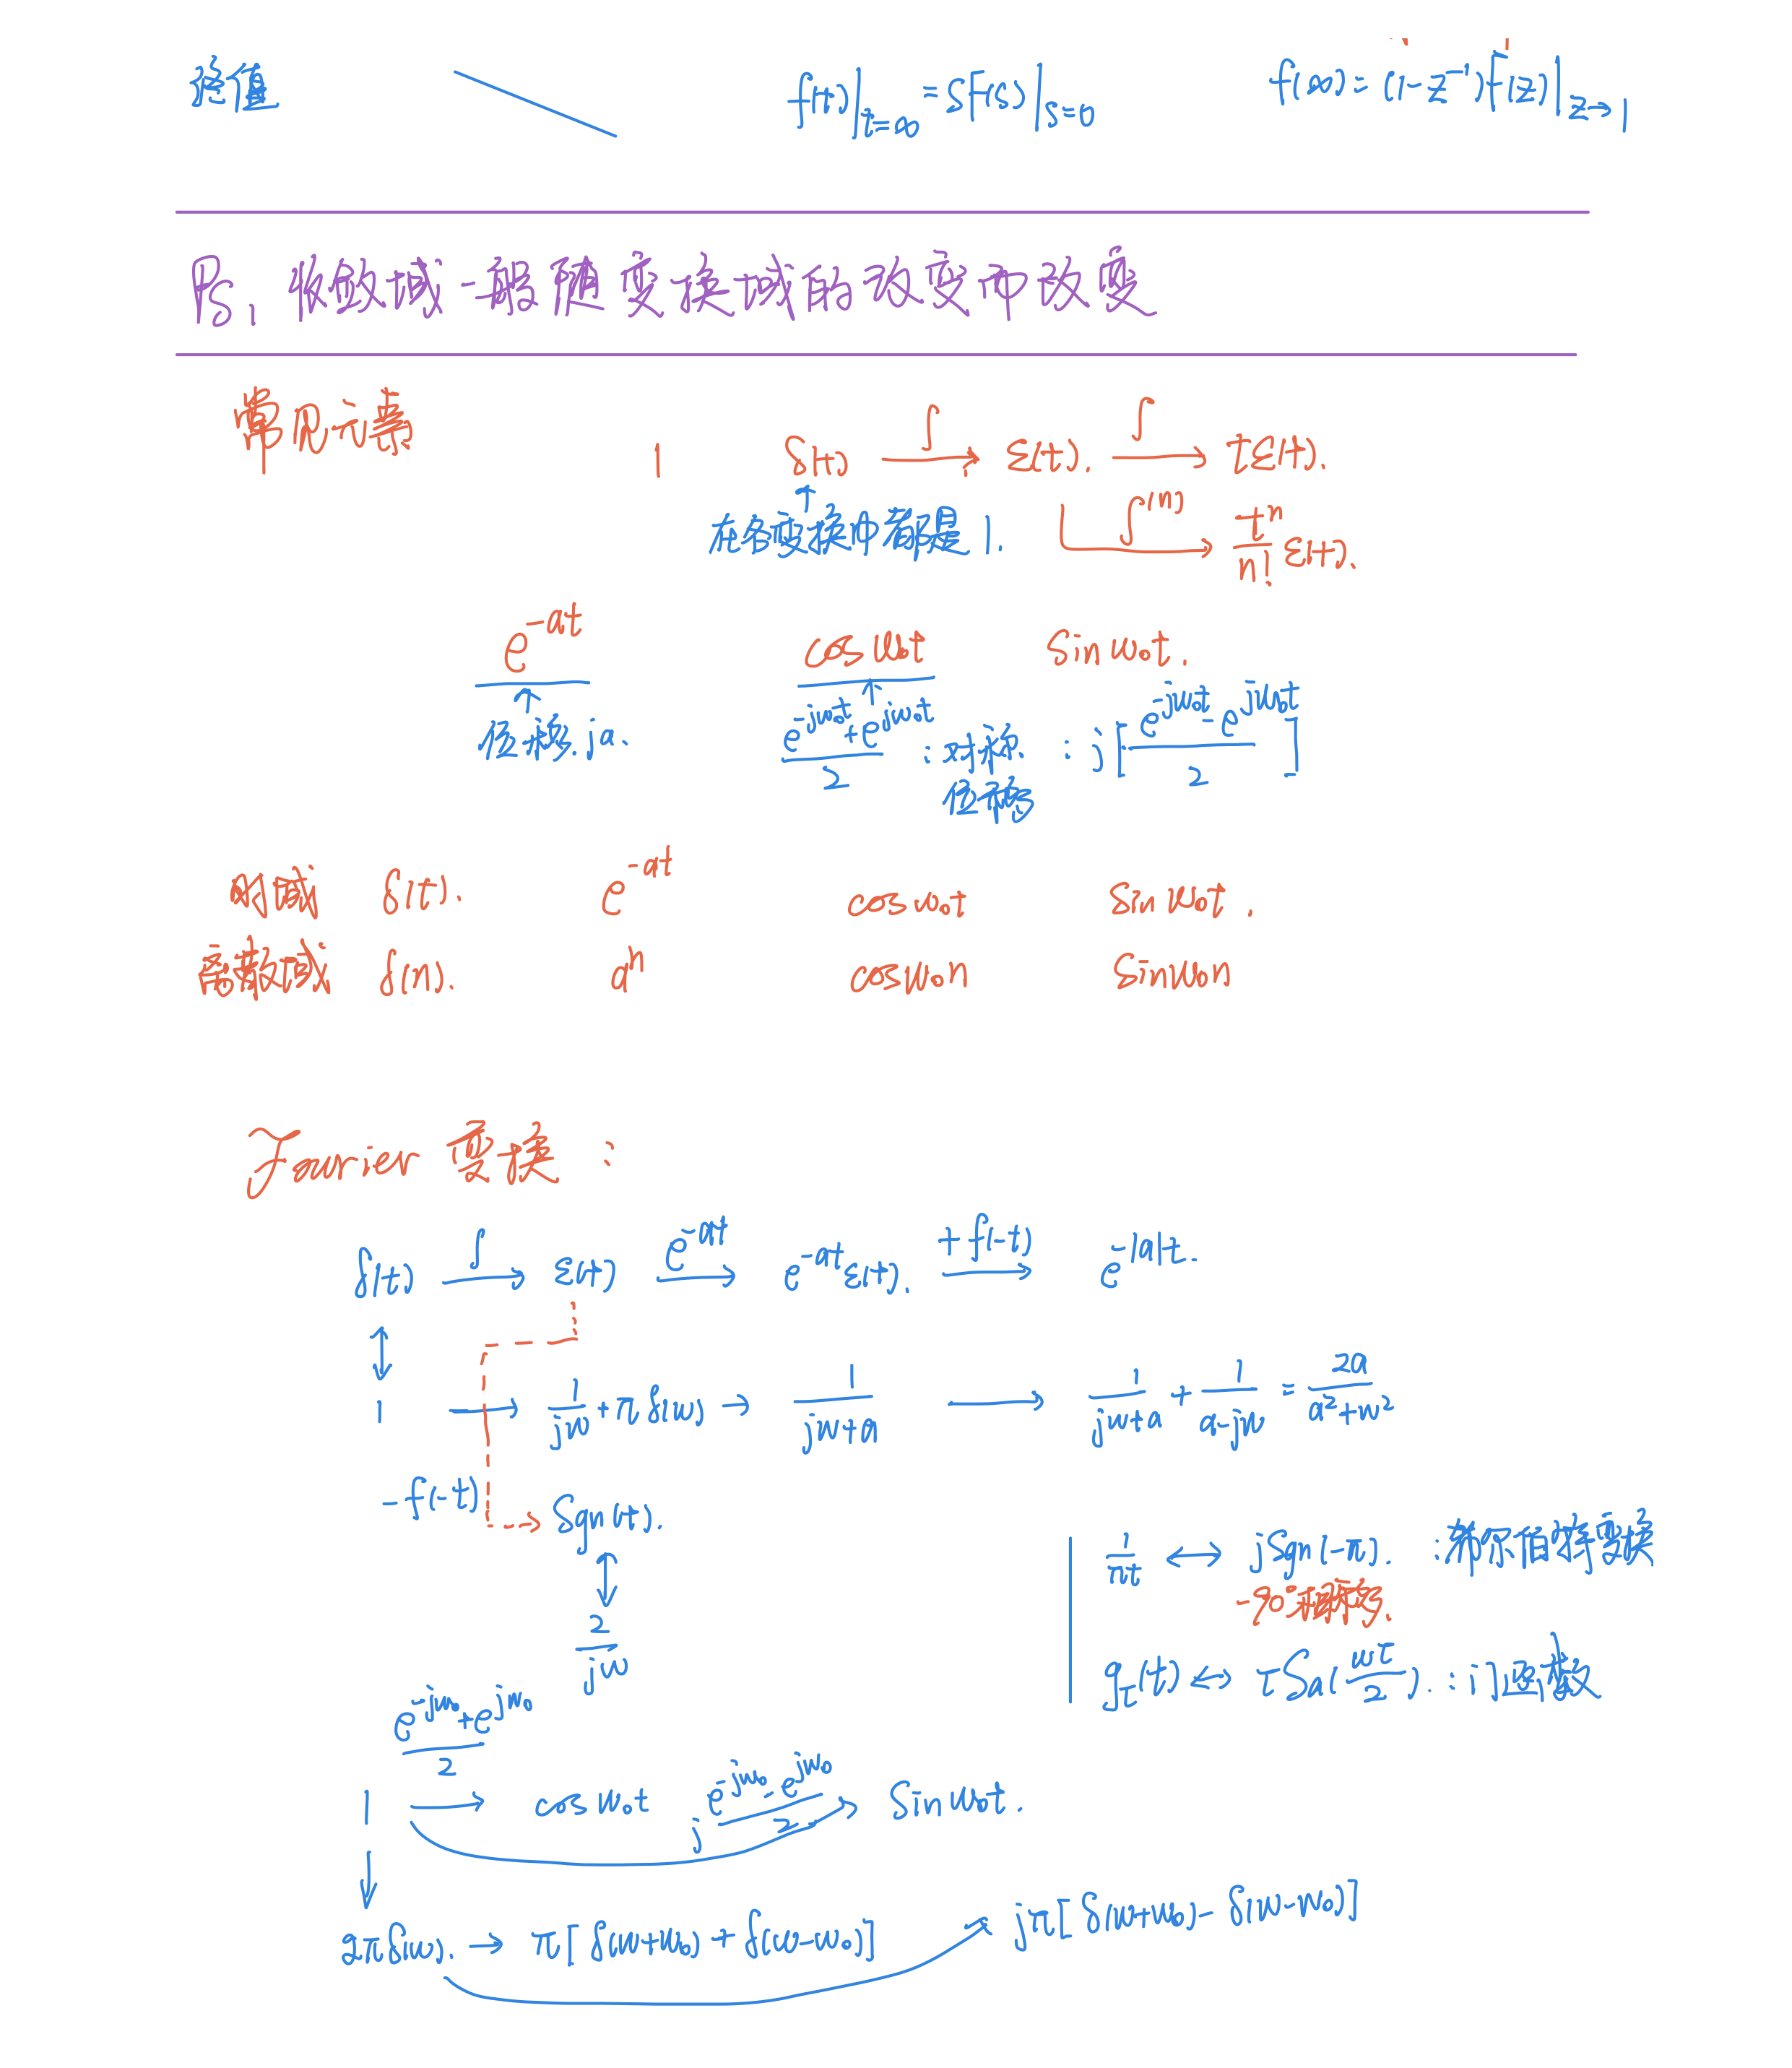
三大变换-page-2

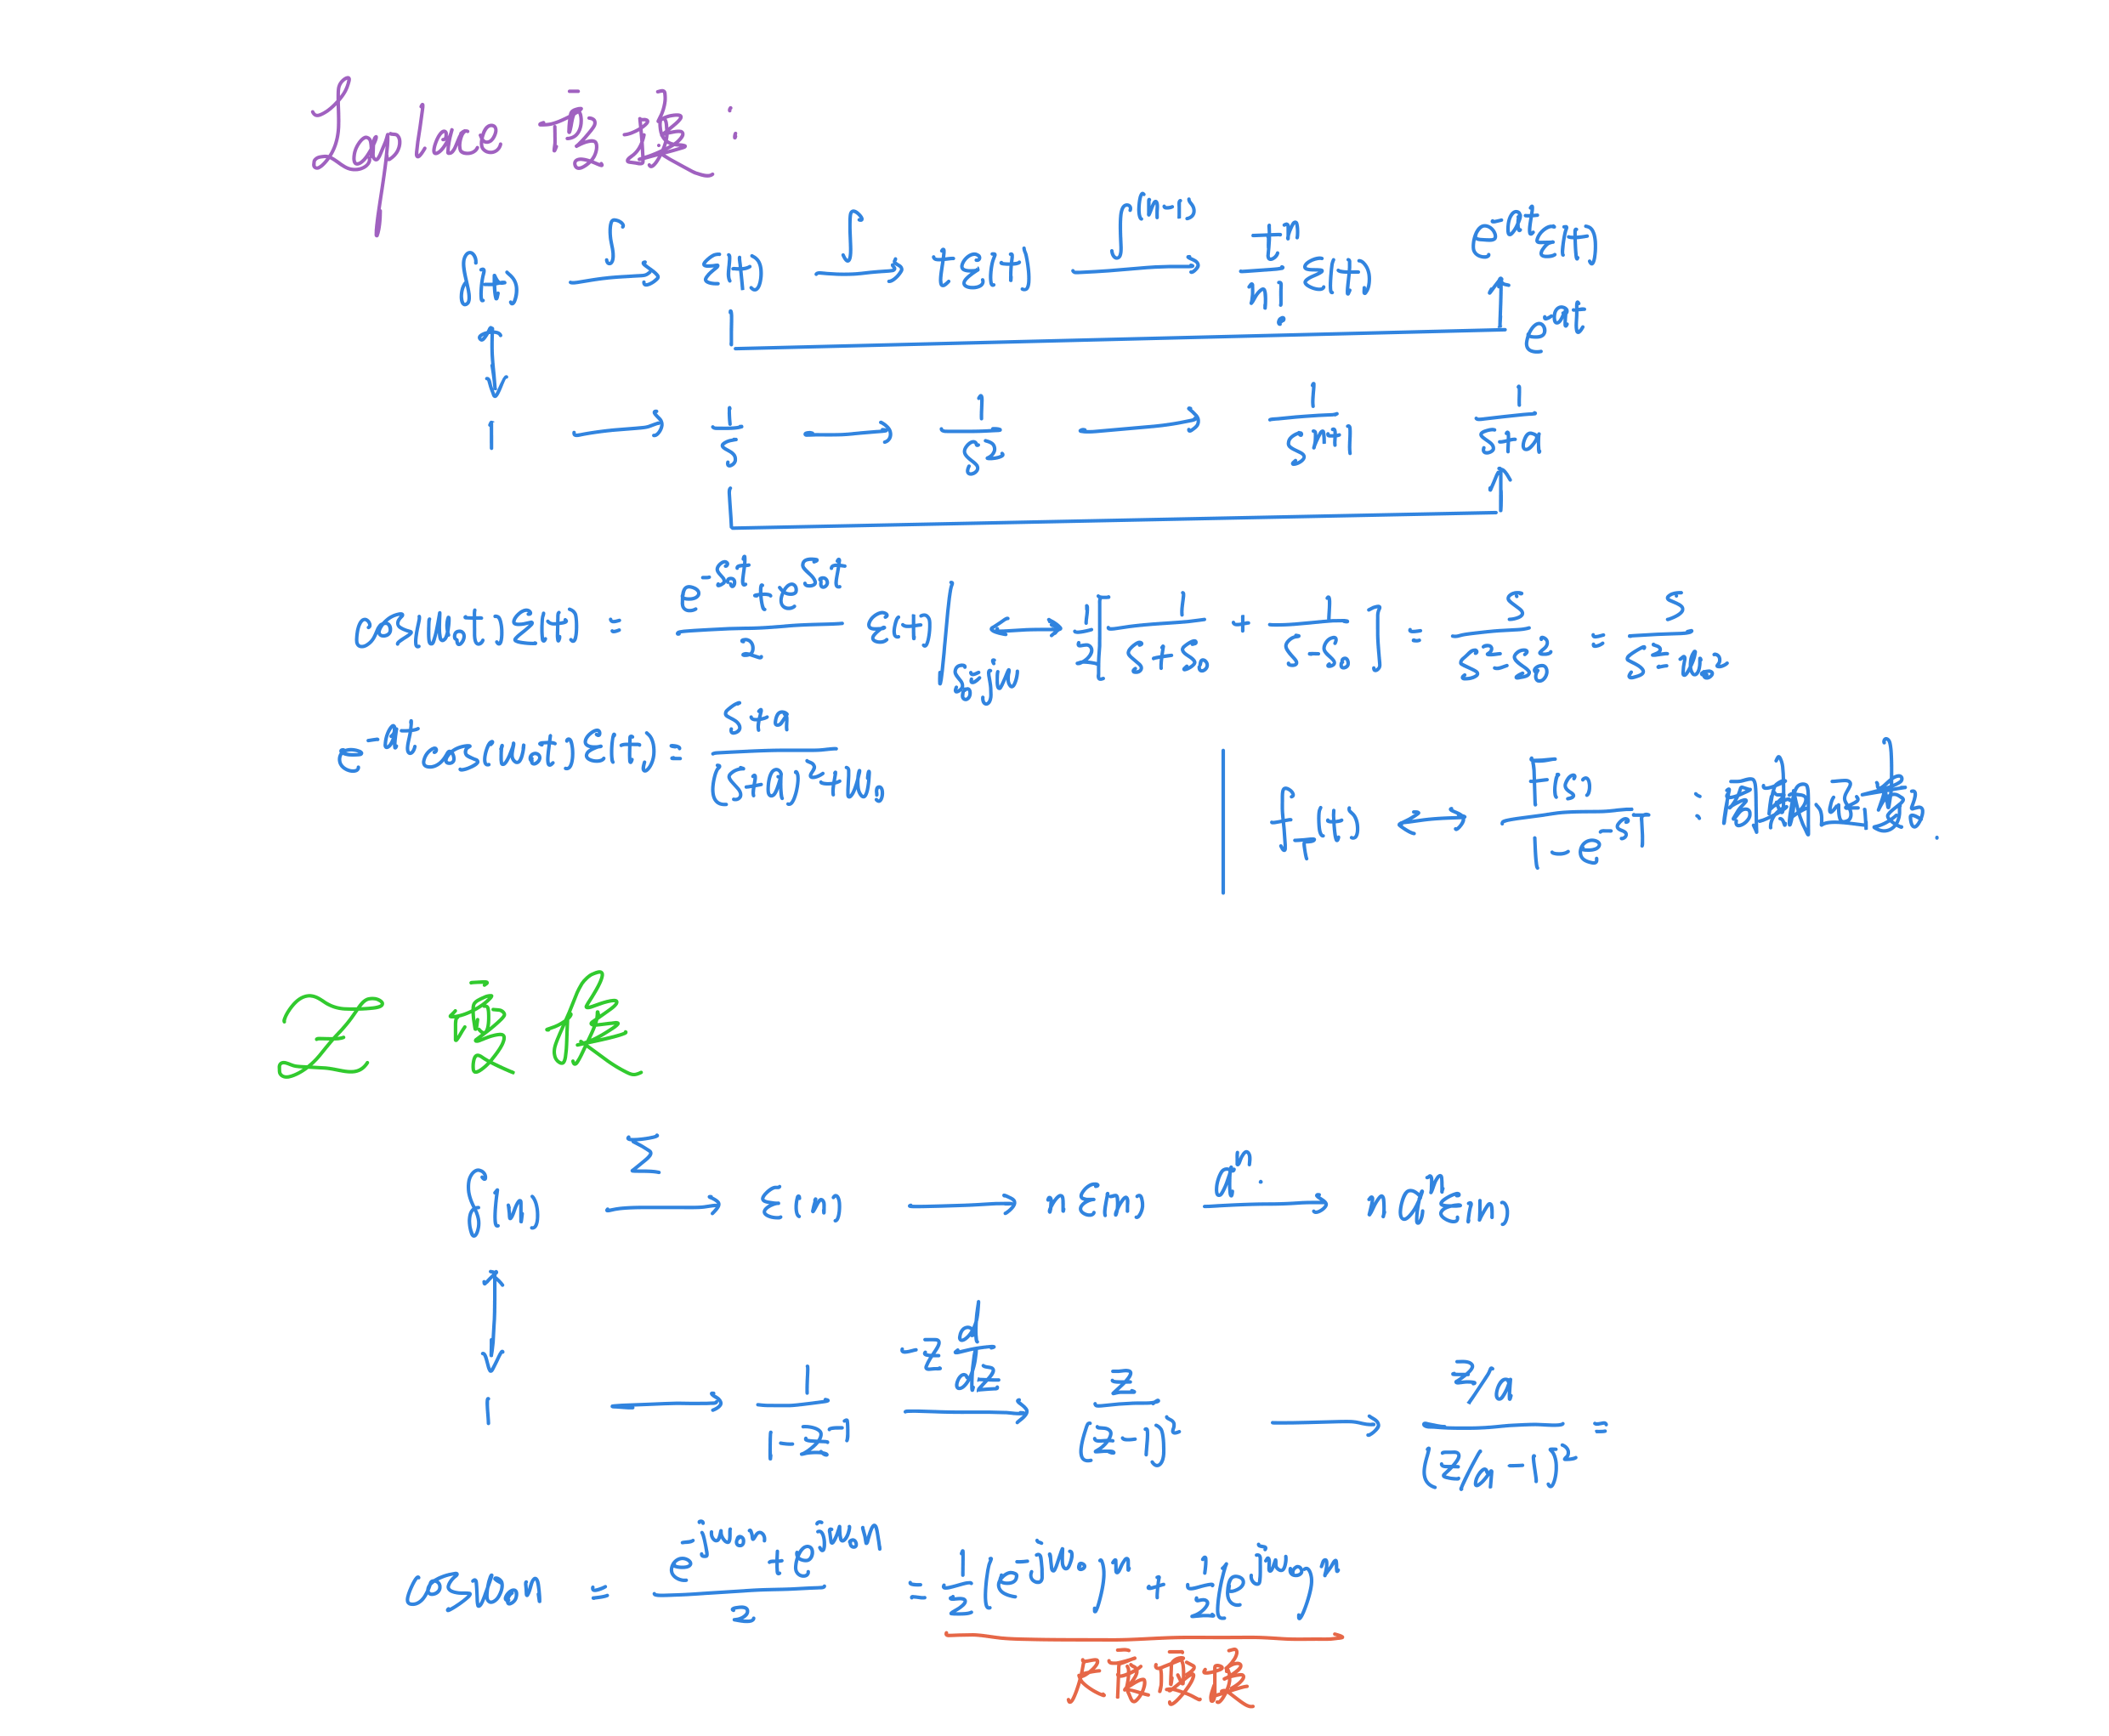
三大变换-page-3


#2_梅森公式概念题

image-20231212194825147

image-20231212194900414


返回顶端( ̄︶ ̄)↗